
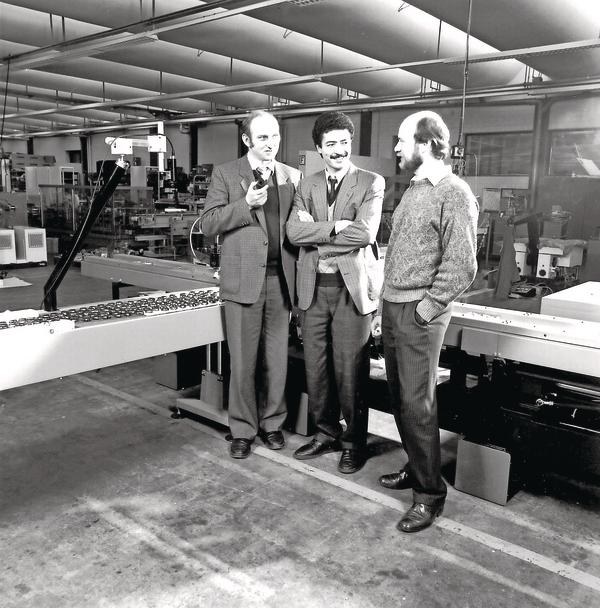
Als Gerhard Schubert im März 1984 die erste Pralinenpackstraße in Crailsheim offiziell vorstellte, war auch der damalige baden-württembergische Ministerpräsident Lothar Späth zugegen. Von ihm erhielt Schubert den Hinweis, sich wegen seiner Idee der „sehenden“ Roboter an das Kernforschungszentrum Karlsruhe zu wenden.
Dr. Jürgen Wüst, Ansprechpartner für Industrieanfragen des Kernforschungszentrums, vermittelte den Kontakt zum Institut für Material- und Festkörperforschung. An diesem zum Kernforschungszentrum Karlsruhe gehörenden Institut gab es eine Forschungsgruppe, die an der Entwicklung eines Bildverarbeitungssystems zur Analyse von Materialproben arbeitete. Die Institutsleitung beauftragte den Doktoranden Abdelmalek Nasraoui mit der Erarbeitung einer Machbarkeitsprüfung für das Crailsheimer Unternehmen. Bei seiner Abschlusspräsentation zeigte Nasraoui auf dem Röhrenbildschirm eines DEC-Rechners ein simuliertes Bild, in dem der Schwerpunkt und die Drehlage der Pralinen markiert waren. Gerhard Schubert erkannte sofort die Reichweite dieser Ergebnisse.
Die Bildverarbeitung war eine junge Wissenschaft. Erste Forschungsarbeiten zur Bildinterpretation und Mustererkennung lagen Ende der 1970er-Jahre vor. Nun begann die Suche nach praxistauglichen Bildverarbeitungssystemen und Bildverarbeitungsalgorithmen. Als eines der ersten Unternehmen versuchte Gerhard Schubert diese Technologie für seine Verpackungsmaschinen zu nutzen.
Der erste wichtige Schritt in diese Richtung erfolgte am Institut für Material- und Festkörperforschung. Dort entwickelten Josef Pecht und Abdelmalek Nasraoui mit Unterstützung von Schubert eine Variante des Pacos-Systems. Pacos steht für Pattern Considering System. Dieses programmgesteuerte Bildanalysesystem konnte beim Verpacken von Kleinteilen, beispielsweise Pralinen, ungeordnete Objekte auf dem Fließband erkennen sowie ihre Positionen und Drehlage bestimmen.
Später wechselten Nasraoui und Pecht von der Karlsruher Forschungseinrichtung zum Verpackungsmaschinenbauer nach Crailsheim, wo sie die Entwicklungsabteilung für Bildverarbeitung aufbauten.
Erster Erfolg der Abteilung: Auf der Interpack 1987 präsentierte Schubert die Speedline-Anlage mit zwei Robotern, bei denen CCD-Kameras als Augen für die Roboter dienten. Diese Kameras in Kombination mit den ersten PCs bildeten den Ausgangspunkt für die serienmäßige Nutzung von Bildverarbeitungssystemen in der Industrie.
Der erste Schubert-Roboter mit Bildverarbeitung kam bei Lindt & Sprüngli in Oloron-Sainte-Marie zum Einsatz. Seine Inbetriebnahme erfolgte in Rekordzeit: Nur einen halben Tag nach der Anlieferung pickte der Roboter bereits die ersten Pralinen vom Band und setzte sie in Trays ein. Schnell folgten weitere Anlagen für Lindt & Sprüngli sowie für Kathy Chocolaterie (Belgien), Schmidt (Österreich), Bouquet d’Or (Frankreich) oder für Toms Confectionery (Dänemark).



