
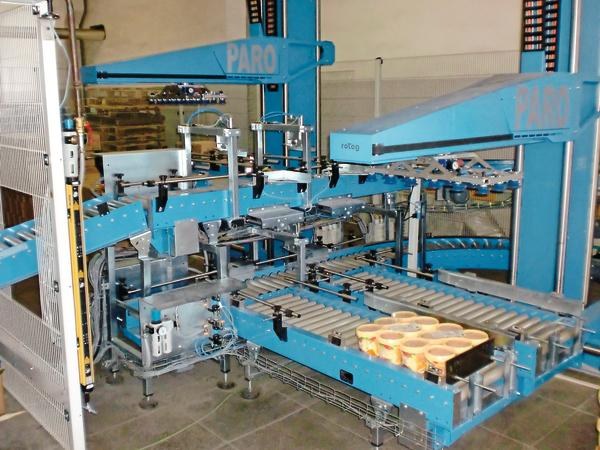
Die Paro-Roboter haben sich weltweit in verschiedensten Aufgaben bewährt. Herzstück der Anlagen sind die auf die jeweilige Anwendung angepassten Greifersysteme. Für ihre Auswahl ist entscheidend, welche und wie viele Packstücke palettiert werden müssen. In Abhängigkeit von diesen Parametern und in Hinblick auf eine optimale Anlagenleistung ist zu entscheiden, ob Einzel- oder Mehrfach- bzw. Multifunktionsgreifer zum Einsatz kommen. Einzelgreifer empfehlen sich bei kleinen Leistungen und sperrigen Packstücken. Für Palettierleistungen von mehr als 500 Packstücken pro Stunde sind Mehrfachgreifer prädestiniert, die zwei oder auch mehrere Packstücke gleichzeitig handhaben können.
Die modular aufgebauten Roteg-Greifersysteme erlauben eine sehr gute Anpassung auf den konkreten Anwendungsfall. Gleiches gilt für die Anpassbarkeit im Falle von späteren Änderungen bei den Gebindeformaten oder der Leistung.
OAO Zhirovoj Kombinat in Jekaterinburg füllt Mayonnaise und Margarine in kleine 1-l-Eimer ab. Anschließend kommen die Roteg-Roboter zum Einsatz. Die Eimer werden zu 6er-Packs zusammengefasst und in Folie eingeschrumpft. Die Gesamtanlage besteht aus zwei Paro-Palettierrobotern mit jeweils zwei Palettierplätzen. Die Zusammenführung der Produkte aus vier Produktionslinien erfolgt zufällig über ein Förderband. Die zu palettierenden Kartons und Eimer-6er-Packs werden, auf der ebenfalls von Roteg gelieferten Fördertechnik transportiert, von Barcodescannern identifiziert und durch Pusher auf insgesamt vier Stichbahnen geschoben. Die Packstücke sind dann sortenrein gruppiert und können in Dreiergruppen von der Roboterzelle palettiert werden.
Ein wesentliches Kriterium für die Einführung der Roteg-Lösung war ihre platzsparende Ausführung, denn der Margarinehersteller forderte, dass die neue Palettieranlage ohne größere Umbauten in die bestehenden Produktionshallen in Jekaterinburg installiert werden kann. Und genau das war mit den Paro-Palettierrobotern möglich, die sich aufgrund ihrer speziellen Kinematik durch einen sehr geringen Platzbedarf auszeichnen. Ferner sind die Roboter durch ihre geringe Bauhöhe auch für Produktionsstätten mit geringer Deckenhöhe geeignet. Um eine Palettierhöhe von 1,8 m zu erreichen ist bereits eine Deckenhöhe von 2,2 m ausreichend. Im Unterschied dazu benötigen Knickarm- bzw. Portalroboter höhere Räume.
Die bodengebundene Halbportalbauweise der Paro-Palettierroboter als modulares System ist optimal für die Bildung von Ladeeinheiten auf rechteckigen Ladungsträgern geeignet. Die drei Linearachsen des Robotersystems spannen einen kubischen Greifraum auf, der durch die Wahl der Module je nach Aufgaben fast beliebig gestaltet werden kann. Unverzichtbar für die Palettierung ist eine Rotationsachse, um die Packstücke zu drehen. Nur so können die Packstücke in jeder beliebigen Orientierung auf die Palette gestellt werden.



