
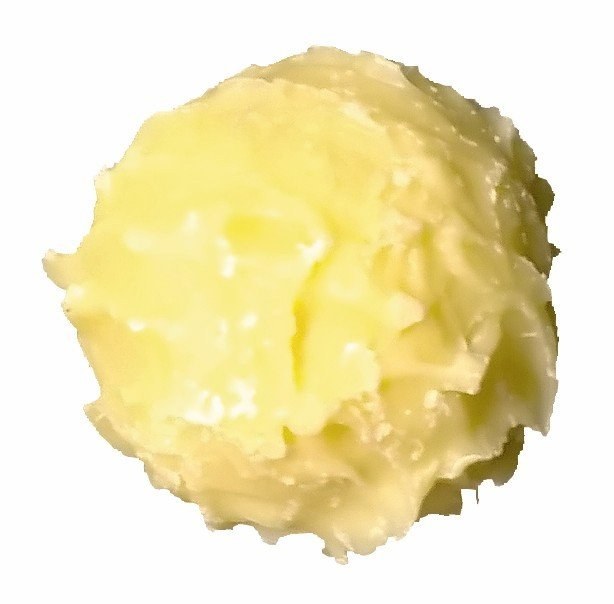
Bei glatten runden Pralinen gibt es sichere Greifer, die sogenannten Sauggreifer. Hier kann in Millisekunden ein Vakuum zwischen Produkt und Sauggreifer aufgebaut werden, das ausreicht, um die nötige Haltekraft für die Beschleunigungsphase aufzubringen. Werden die Pralinen unförmig, verziert, bestreuselt oder gar geigelt (Bild 1), wird es schon deutlich schwieriger. Erstellt man mit solchen Pralinen Monotrays, verwendet also nur eine Pralinensorte, so steigen die Anforderungen an die Prozesssicherheit beim Greifen, je höher die Leistung der Gesamtanlage ist. Werden beispielsweise vier Roboter an einem Trayband betrieben, so lassen sich bis zu 400 Pralinen pro Minute verpacken. Da kommt es schon darauf an, wie sicher jeder einzelne Roboter die Pralinen handhabt.
Entscheidend für die Sicherheit beim Handhabungsprozess ist die Kraft, mit der die Praline mit einem Greifer für die kurze Phase der Beschleunigung, des Transports und des Abbremsens vor dem Einlegen in das Tray am Roboterarm gehalten wird. Diese Kraft, die sogenannte Haltekraft, muss größer sein als die Gewichtskraft, mit der die Praline von der Erdbeschleunigung nach unten gezogen wird. Aber dann würde der Roboter sich noch nicht bewegen können. Sobald der Roboter sich nach oben oder seitlich bewegt, kommen weitere Beschleunigungskräfte hinzu, die auf die Praline wirken.
Das Vakuum-Greifprinzip beruht auf dieser Haltekraft. Sie lässt sich durch Multiplikation des Druckunterschieds zwischen Außen- (meist der Luftdruck) und Innendruck (also das erzeugte Vakuum) mit der Anpressfläche des Saugers errechnen.
Durch Unebenheiten an der Oberfläche der Praline ist die Dichtigkeit beim Ansaugen nicht zu 100 % sichergestellt. Das heißt, in einigen Fällen kann das Vakuum nicht voll aufgebaut werden, was die Haltekraft stark reduziert – die Praline löst sich im schlimmsten Fall vom Sauger oder kommt nicht korrekt positioniert in den Blister. Bei einer Leistung von mindestens 100 Pralinen pro Roboter und Minute könnten hier Prozessunsicherheiten selbst alle 10 000 Pralinen eine nicht akzeptable Größenordnung darstellen, da jede fehlende Praline zu einer unvollständigen Packung führt und die Praline, die verloren geht zudem noch weitere Pralinen auf dem Zuführband in Unordnung bringen kann. Es kommt zu Folgefehlern wie Leergriffe des Roboters und damit zu weiteren Fehlstellen im Tray. Da Pralinenschachteln häufig aus vielen unterschiedlichen Pralinen zusammengestellt werden, ist eine Hintereinanderschaltung der Roboter an einem Traytransportband notwendig. Mit steigender Anzahl von Robotern nimmt natürlich auch die Wahrscheinlichkeit von fehlerhaften Trays zu. Dies wird durch die von Robomotion entwickelte angepasste Greif- und Einsetztechnik verhindert.
Schlüsselelement dieser Technologie ist ein spezieller Fingergreifer, der die Praline feinfühlig mit zwei Fingern umschließt und nach der Bewegung zum Tray einlegt. Da besonders ge-igelte Pralinen nicht immer exakt in die Kavität des Blisters passen, sondern an den geigelten Stellen auch überstehen können, ist ein Eindrücken in das Tray erforderlich. Auch diesen Vorgang bewerkstelligt der Greifer, indem die Praline von einer im Greifer integrierten Mechanik sanft nach unten gedrückt wird, während die Finger sich öffnen.



