Walter Schneider
Die Auslegung wie auch der Einsatz von fahrerlosen Transportsystemen waren bislang häufig mit einer Reihe von Restriktionen verbunden, die die flexible, gabelstaplerähnliche Nutzung beeinträchtigten. Dies betraf zum einen die Navigationstechnik. Die lange Zeit vorherrschende Fahrzeugführung entlang eines Induktionsdrahtes war mit hohen Kosten für die Verlegung verbunden. Hinzu kam bei der Erstprojektierung für bestehende Transportbereiche die Unsicherheit über den Aufbau des Hallenbodens und das Vorhandensein eventuell störender Eisenarmierungen. Schließlich erwies sich diese Technik als zu inflexibel: neue Fahrstrecken oder Andockplätze konnten nur mit hohem Aufwand – Verlegen des Induktionsdrahtes oder Umbau der stationären Fördertechnik – realisiert werden.
Auch die bislang eingesetzte Sicherheitstechnik beschränkte die Freiheitsgrade von FTS-Anlagen. Die Auslegung mechanischer Stoßfänger, so genannte Bumper, musste Faktoren wie die maximale Fahrzeuggeschwindigkeit, den höchstzulässigen Beladezustand oder die Beschaffenheit der Fahrbahnoberfläche und der FTS-Laufrollen berücksichtigen. Die Folge: groß dimensionierte Bumper, die u. a. enges Kurvenfahren erschwerten und zur aufwändigen Auslegung von Übergabeplätzen führten. Auch Ultraschallsensoren zur berührungslosen Absicherung der Fahrwege haben sich aus vielerlei Praxiserfahrungen nicht als endgültige Lösung durchgesetzt.
Mit dem Einsatz von Lasernavigation und Sicherheits-Laserscannern bietet sich für die FTS-Technologie ein völlig neues Szenario: nicht mehr die Hardware der Umgebung muss angepasst werden, sondern nur noch die Überwachungs- und Auswertesoftware der Sensoren. Damit entfallen die bislang vorhandenen Nutzungseinschränkungen. Die hierfür notwendige Technik liefert Sick mit dem Laser-Positioniersystem NAV 200 und dem Sicherheits-Laserscanner PLS.
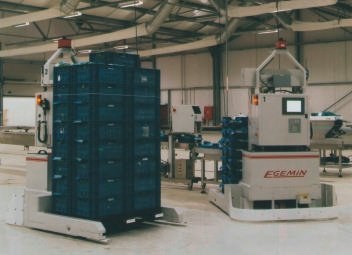
Ob Paprika, Tomaten oder Gurken, Bananen, Äpfel oder Kiwis – bei VMV werden alle Arten von Gemüse und Obst in verbrauchergerechte Mengen verpackt und zur Auslieferung an die Großhändler bereitgestellt. Dies geschieht auf mehr als einem halben Dutzend Linien, die jeweils mit zwei Palettenstellplätzen ausgerüstet sind. Ist eine Palette fertig mit dem verpackten Obst und Gemüse beladen, fordert der Maschinenbediener per Knopfdruck ein FTS an, das eine neue Leerpalette bereitstellt sowie die beladene Palette abholt und zum Zwischenlager- oder Verladeplatz transportiert.
Am höchsten Punkt des FTS, der auch von einem Transportgut nicht verdeckt wird, ist der rotierende Laserkopf des zweidimensionalen Ortungssystems NAV 200 angebracht, der im Winkel von 360° einen unsichtbaren Lichtstrahl aussendet. Dieser Strahl wird auf Entfernungen bis zu 30 m von Reflektormarken an den Wänden, Pfeilern oder anderen, ortsfesten Gegenständen im Raum reflektiert. Das Hallenlayout mit den darin verzeichneten Anbringungsorten der Reflektoren ist im internen Rechner des FTS gespeichert. Durch Vergleich der gemessenen relativen Winkelposition unter Berücksichtigung der Entfernung zu den Reflexfolien mit den Sollwerten des Parcours wird die absolute Position und Ausrichtung der freifahrenden Transporter bestimmt. Dieses Verfahren bietet eine hohe Genauigkeit und ermöglicht das Einhalten von Fahrwegen sowie Andockvorgängen mit hoher Präzision.