
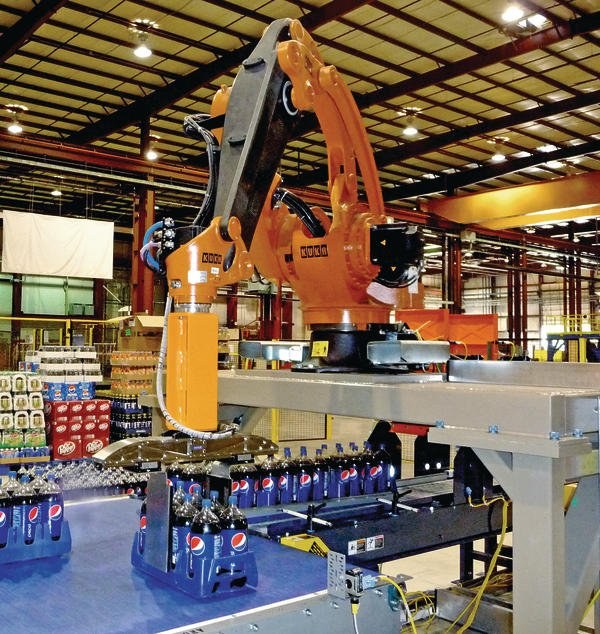
Konventionelle Lagenpalettierer kombinieren Linienverteiler und gedämpfte Hubzy-linder, um Artikel zu positionieren und individuelle Lagenmuster zu erzeugen. Dabei dauert es lange, ein Palettenmuster zu wechseln. Zum Teil sind zusätzlich umfangreiche und kostenintensive Anlagenänderungen erforderlich. Außerdem kommt es bei konventionellen Anlagen durch das Drehen der Artikel zu Reibungen, sodass die Prozesssicherheit vor allem bei eingeschweißten Verpackungen sehr stark von der Verpackungsqualität und von den Umgebungsbedingungen, wie etwa der Luftfeuchtigkeit oder der Raumtemperatur, abhängt.
Kuka Roboter und der Greiftechnikspezialist Schunk haben deshalb gemeinsam ein Anlagenkonzept aus Roboter und formschlüssigem, servogesteuertem Greifer entwickelt, das bei der Palettierung eine deutlich höhere Flexibilität und Schnelligkeit verspricht. Die sogenannte Layerformingzelle kann sowohl in neue als auch in konventionelle Anlagen integriert werden, die bisher nicht in der Lage waren, komplexe Palettenmuster zu erzeugen.
Das roboterbasierte System greift das Produkt mechanisch und bringt es sicher in seine Zielposition. Dabei kann es unterschiedlichste Verpackungen greifen und vielfältige Lagenmuster erzeugen. Die Lösung arbeitet vollkommen unabhängig von der Reibung – ein entscheidender Vorteil gegenüber herkömmlichen Anlagen, bei denen es immer wieder zu einem unkontrollierten Überdrehen der Artikel und damit zu einem Fehler bei der Palettierung kommt. Mit der Layerformingzelle steigt also die Prozesssicherheit der Anlage deutlich. Sie lässt sich zudem schnell und sicher an veränderte Maße, Mengen oder Verpackungsmaterialien anpassen.
Die Lösung eignet sich für alle Anwendungen, bei denen mit hoher Leistung voll automatisiert unterschiedlichste Artikel gemischt palettiert oder depalettiert werden sollen – in der Getränkeindustrie ebenso wie bei Lebensmitteln. Der Roboter handhabt dabei zwischen 40 und 60 Verpackungen pro Minute. Diese Leistung lässt sich noch steigern, indem mehrere Einheiten gleichzeitig verschoben und gegriffen werden. Da die Zelle in der Regel unmittelbar auf dem Boden installiert wird, entfällt bei der Roboterlösung eine aufwendige Bühnen- und Portaltechnik. So ist es möglich, die Installations- und Instandhaltungskosten spürbar zu reduzieren.
Bei der roboterbasierten Lösung spielt insbesondere das Greifkonzept eine zentrale Rolle. Der Greifer muss unterschiedlichste Verpackungsvarianten unmittelbar hintereinander sicher handhaben. Dazu hat Schunk den multifunktionalen Greiferbaukasten LEG entwickelt, der über einen variablen, extrem weiten Hub von 0 bis 562 mm verfügt und Einheiten bis 20 kg sicher greift.
Das Baukastensystem lässt sich mit unterschiedlichsten Motoren antreiben. So kommen bei der Layerformingzelle Kuka-Motoren zum Einsatz, die direkt über die Robotersteuerung von Kuka als siebte Achse angesteuert werden. Der Greifer kann auf diese Weise pro Backe einen Greifhub von 281 mm, also insgesamt 562 mm, in weniger als 900 ms anfahren. Dabei werden die Greiferfinger sowohl in punkto Präzision als auch in punkto Kraft präzise gesteuert, sodass sie die Produkte sicher und zugleich feinfühlig greifen. Das kompakte und gewichtsoptimierte Greifsystem wiegt inklusive Motor nur 9,4 kg. Je nach Anforderung kann der LEG-Greiferbaukasten auch mit zwei Motoren ausgestattet werden. Auf diese Weise ist es möglich, die Finger asynchron zu verfahren, um beim direkten Palettieren möglichst kleine Spaltmaße zwischen den Paketen zu erzielen.



