
Dipl. Ing. Wilfried Hedderich, Johannes Rolf
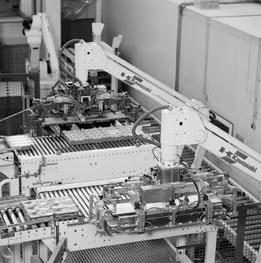
Programmierung und Steuerung sind der Kopf des Roboters, die Achsen mit ihren Antrieben sind seine Arme, das Greifwerkzeug ist seine Hand. Die Steuerung kann noch so raffiniert und fein abgestimmt sein, sie nützt nichts, wenn diese vom Greifwerkzeug nicht angemessen umgesetzt werden kann. Um mit dem zu palettierenden oder zu fördernden Produkt richtig umzugehen, muss der Greifer oft mehrere Funktionen gleichzeitig ausführen: greifen, saugen, klemmen, pressen und heben.
Für die Palettierung benötigt der Basisroboter oft nur vier Achsen. Die fünfte, sechste oder gar siebte Achse ist Teil des Greifwerkzeuges, das speziell für das jeweilige Verpackungsgut entwickelt wird. Kurzum: So wie die Hand der komplexeste Teil des menschlichen Armes ist, so ist das Greifwerkzeug der anspruchsvollste Teil des Palettier-Roboters.
Gegenüber herkömmlichen Palettier-Systemen zeichnen sich die UD-Palettier-Roboter durch ihre kompakte Bauweise und den geringen Platzbedarf aus. Hervorzuheben ist ferner ihre Stärke und Reichweite. Die Palettier-Roboter UD100/150 verfügen bei nur 2 m Höhe über eine vertikale Reichweite von 2150 mm. Sie können 1400 Säcke oder 1000 Kartons pro Stunde palettieren. Dabei ist das Modell UD100 auf 100 kg, das Modell UD150 sogar auf 150 kg Nutzlast ausgelegt. Beide Modelle können aufgrund ihrer Reichweite gleich mehrere Paletten von einem Standort aus abfertigen. Auf Wunsch lassen sich die Geräte auch zu Depalettier-Robotern umrüsten. Durch Kamera-Sensoren (Artificial Intelligence) können verschiedene Formen erfasst, gespeichert und in ein Depalettierungsprogramm umgesetzt werden. Die Roboter errechnen selbstständig ihre Aufgabenstellung, die sie dann sofort ausführen. Auch mit der Fähigkeit der Multi-Bag-Palettierung sind diese Roboter UD100/150 ausgestattet. Die Wiederholungsgenauigkeit der Maschinen liegt bei ± 0,5 mm liegt. Als Antriebsmotoren kommen Brushless-AC-Servomotoren zum Einsatz, die auf dem Sinuswellen-Antriebsprinzip beruhen.
Die Analyse der Arbeitsabläufe und deren Umsetzung in ein komplexes Steuerungsprogramm ist das Eine, die sichere Handhabung und Kontrolle vor Ort ist das Andere. Der Arbeiter an der Maschine benötigt ein Arbeitsinstrument, das ihm die einfache und sichere Befehlsgewalt über den Roboter gibt. Zu diesem Zweck wurde der C-Controller entwickelt. Mit seinen Rollen und den Grundmaßen von nur 550 x 500 mm kann er fast überall problemlos platziert und bei Bedarf auch verfahren werden. Das farbige Multifunktions-LCD-Display ist eine Kombination aus konventionellen Teach-Pendant und 8-inch-Touch-Panel. Einfache Eingabe-Befehle sind ebenso nutzbar wie die hochentwickelte AS-Programmiersprache. Letztere wurde für Applikationen auf hohem Niveau entwickelt. Sie ermöglicht eine große Zahl von Roboter-Kontroll-Kommandos, nummerischen Kalkulationen, bedingten Sprungbefehlen, schrittweisen Abweichungen und Unterbrechungsfunktionen. Drei Programme können simultan ablaufen, während der Roboter arbeitet.



