
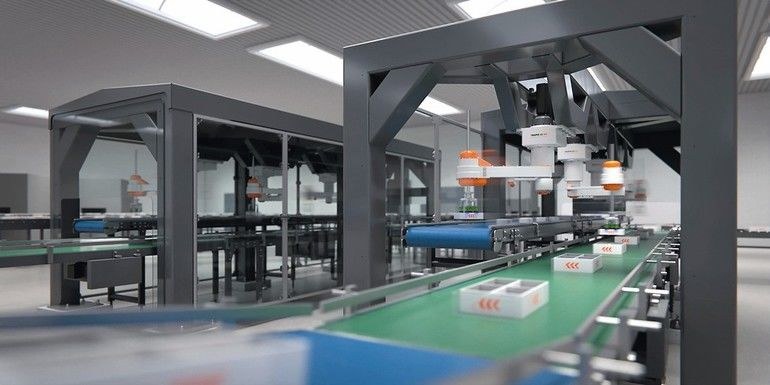
Für Anwendungen als Packroboter wird die vierte Z-Achse benötigt, um zugeführte Produkte zu greifen und beispielsweise in einen Karton zu verpacken. Mithilfe einer Kamera erkennt die Parallelkinematik die Lage der Teile. Diese werden anschließend gepickt oder ausgeschleust, wenn sie defekt sind.
Trapo AG, Düsseldorf



