
Zum Inhalt springen
Deutsche Ernährungsindustrie
  • Fleischverarbeitung
  • Obst- & Gemüse
  • Milchverarbeitung
  • Back- & Teigwaren
  • Getränkeindustrie
  • Technik
Deutsche Ernährungsindustrie
  • Fleischverarbeitung
  • Obst- & Gemüse
  • Milchverarbeitung
  • Back- & Teigwaren
  • Getränkeindustrie
  • Technik
    Ernährungsindustrie-Newsletter
    Die wichtigsten News aus der Lebensmittelproduktion direkt in Ihr Postfach.
    Newsletter abonnieren

    Info

    • Impressum
    • Datenschutz
    • Barrierefreiheit
    • Datenschutzeinstellungen

    Kontakt zur Redaktion

    Deutsche ErnährungsindustrieKonradin Mediengruppe
    Ernst-Mey-Str. 8, 70771 Leinfelden-Echterdingen

    E-Mail: redaktion@konradin.de
    Folgen Sie uns
    Deutsche Ernährungsindustrie
    © 2026 Deutsche Ernährungsindustrie
    Startseite/Technik/Artikel
    Picken, Packen, Palettieren
    Bildquelle nicht angegeben
    Technik

    Picken, Packen, Palettieren

    War in der Vergangenheit das Palettieren die bei weitem wichtigste Aufgabe von Robotern in der Nahrungsmittelindustrie, so kommen jetzt zunehmend das
    Veröffentlicht
    31. März 2003
    Lesezeit
    6 Minuten
    Rubrik
    Technik

    Die Nahrungsmittelindustrie setzt auf flexible Roboterlösungen, um die Produktivität damit zu erhöhen und schnelle Produktwechsel zu ermöglichen. ABB hat für das Picken, Packen und Palettieren Standardzellen entwickelt, die sich durch ihren modularen Aufbau optimal in die Logistik der jeweiligen Herstellerbetriebe einpassen lassen. Kernstück jeder Lösung ist ein Roboter und die erprobte S4C-Steuerung. Diese ist multitasking- und busfähig und verfügt über eine einfache Mensch-Maschine-Kommunikation. Die S4C-Steuerung der Roboter basiert auf Vx-Works. Dies garantiert, dass keine Viren in das System eindringen können und gewährleistet eine wesentlich höhere Stabilität als bei Steuerungen auf Windows-Basis.

    Speziell für das Marktsegment Konsumgüterindustrie sind der Industrieroboter IRB 640 für Aufgaben im Bereich Palettieren und der IRB 340 FlexPicker für Primär- und Sekundärverpackungsaufgaben ausgelegt – der IRB 340 ist für den Einsatz in der Nahrungsmittelindustrie auch in einer Wash-down-Version lieferbar. Daneben eignen sich noch weitere Ausführungen, vom kleinen IRB 140 bis zum großen IRB 7600 mit 500 kg Traglast für den Einsatz in der Nahrungsmittelindustrie.

    Noch vor einigen Jahren wurden automatisierte Verpackungs- und Palettieranlagen auf Roboterbasis fast ausschließlich nur in Drei-Schicht-Betrieben implementiert. Durch preisgünstigere Roboter und den Einsatz von Standardlösungen ließen sich verstärkt auch kleinere Unternehmen, die nur im Ein- oder Zwei-Schicht-Betrieb arbeiten, von den wirtschaftlichen Lösungen überzeugen.

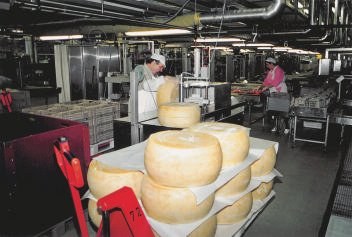
    Setzten früher Lebensmittelbetriebe Roboter hauptsächlich zum Palettieren ein, so konnte in den letzten Jahren ein verstärkter Trend zum Picken und Packen registriert werden. Beispielsweise übernehmen bei der Schweizer Lebensmittelkette Migros seit einem guten halben Jahr zwei kleine ABB-Industrieroboter vom Typ IRB 140 die Verpackung von Raclette-Käselaiben in Transportgebinde. In einem Migros-Betrieb im Kanton Fribourg werden die Raclette-Verkaufseinheiten für die einzelnen Migros-Genossenschaften zubereitet.

    Nach dem Zuschneiden der Käselaibe in Blöcke von 400 g bis 900 g werden die einzelnen Stücke in Folien verpackt, gewogen und etikettiert. Für den Transport zu den verschiedenen Genossenschaften werden die Racletteblöcke in Kunststoffgebinde gelegt. Die beiden IRB 140 erledigen seit Sommer 2002 diese Aufgabe.

    Käseblöcke sind in ihren Abmessungen und Gewichten von Stück zu Stück zum Teil sehr unterschiedlich. Dies erforderte ein entsprechendes Greiferkonzept. Zudem wird der Roboteranlage alle 0,9 s ein neues Käsestück zugeführt – bis zu 4000 Stück in der Stunde. ABB lieferte Migros eine komplette Anlage aus Waage, Sortieranlage, zwei Robotern vom Typ IRB 140, einer Gebinde-Transportanlage und der kompletten Anlagensteuerung.


    Mehr aus Technik

    Weitere aktuelle Artikel aus der Rubrik Technik.

    Alle Technik-Artikel
    GS1 und Google starten Pilotphase für Native Scanning mit GS1 DataMatrix
    Technik

    GS1 und Google starten Pilotphase für Native Scanning mit GS1 DataMatrix

    2. Oktober 2026

    GS1 Germany und Google erproben ab Januar 2026 das Native Scanning von GS1 DataMatrix Codes – mit direktem Potenzial für Track-and-Trace und Kennzeichnung in der Lebensmittelindustrie.

    Festo übernimmt Gummiwarenfabrik Neddermann
    Technik

    Festo übernimmt Gummiwarenfabrik Neddermann

    2. Oktober 2026

    Festo SE & Co. KG integriert zum 1. Januar 2026 die Gummiwarenfabrik R. Neddermann GmbH und baut damit seine Fertigung und Kompetenz im Bereich Dichtungstechnologie aus.

    ← Zurück zu TechnikZur Startseite

    Ernährungsindustrie-Newsletter

    Die wichtigsten News aus der Lebensmittelproduktion direkt in Ihr Postfach.

    Zum Newsletter anmelden →

    Die Käseblöcke werden beim Eintreten in die Roboterzelle aufs Gramm genau gewogen. Je nach Gewicht werden sie dann einem von sechs Beistelltischen zugewiesen. Jeder der beiden Roboter greift auf drei dieser Tische zu, sobald er das Signal der Sortieranlage erhält. Der Roboter holt die bereitgestellten Raclettestücke und legt sie in das entsprechende Gebinde. Durch die spezielle Software der Sortieranlage werden die Käseblöcke so vorsortiert, dass jedes Gebinde bis auf wenige Gramm mit demselben Gewicht befüllt wird. Dadurch hat jede Migros-Genossenschaft Gewähr, exakt die bestellte Käsemenge zu erhalten. Ist eine Verpackungseinheit gefüllt, wird sie vollautomatisch aus der Anlage befördert.

    Die Gebinde werden anschließend gestapelt und in ein Zwischenlager zur Kommissionierung gefahren, bevor sie an die einzelnen Migros-Genossenschaften verteilt werden. Das Konzept der Roboteranlage ist so ausgelegt, dass auf dieselbe Art und Weise auch weitere Käsesorten gehandhabt werden können.

    Würzige, knackige Nürnberger Rostbratwürste sind eine Spezialität der Firma Forster. Um Kosten zu sparen und den hohen Hygieneanforderungen zu genügen, beauftragte der Wursthersteller die imt robot AG mit der Planung und Installation einer robotergestützten Verpackungslinie – aufgrund der Heterogenität des Naturproduktes kein leichtes Unterfangen. Der Spezialist aus Fellbach bei Stuttgart hat sich auf das Gebiet der Automatisierungstechnik konzentriert: wissensbasierte Robotersysteme, die uneinheitliche Produkte verarbeiten – von Würstchen über Kekse und Brötchen bis hin zu Metall- und Plastikteilen.

    Der Automatisierungsgrad in der Fleischverarbeitung ist im Vergleich zu vielen anderen Branchen noch nicht sehr hoch. Würste, insbesondere Naturdarmwürste, sind Naturprodukte, deren Formen und Abmessungen sich kaum automatisierungsgerecht spezifizieren lassen. Abweichungen von 10% und mehr sind die Regel. Die Nürnberger Rostbratwurst ist vom Handling her eine der schwierigsten Würs-te. Die natürlichen Vernarbungen des Schafdarms führen beispielsweise zu Verzugsspannungen und damit zu unterschiedlicher Krümmung. Die Aufgabe für imt lautete, die von der Produktion kommenden Bratwürste zu Packeinheiten zusammenzufassen und in eine Tiefziehmaschine einzulegen. Ziel war ein kontinuierlicher, weitestgehend automatisierter Sortier- und Verpackungsprozess, der einwandfreie Hygiene gewährleistet, hohen Durchsatz erlaubt und dennoch flexibel ist.

    Herz und Hirn der imt-Lösungen ist die modular aufgebaute Software aus der Produktfamilie Ulixes. Sie bündelt die Informationen, die ein Bildverarbeitungssystem sammelt. Mit neuronalen Netzen simuliert und analysiert die Software fortlaufend die gestellten Aufgaben und übersetzt die Daten in produktive Bewegungen. Die Software steuert dynamisch das Fließband und die Handhabungsroboter. Bei Forster kommt ein 2-Phasen-System zum Einsatz. Ein kontinuierlicher Materialfluss geht dabei in eine getaktete Kette über.

    Die Würste gelangen nach dem Brühen und Trennen in einen Bunker und von dort nach Vereinzelung ungeordnet auf ein Band. Die nächsten Stationen sind ein Bildverarbeitungssystem sowie sechs Roboter in Reihe, allesamt IRB 340 FlexPicker von ABB. Durch ihre Delta-Kinematik sind die Roboter sehr Platz sparend. Außerdem sind sie sehr schnell: Ein FlexPicker bewältigt rund 100 Sortiervorgänge pro Minute. Die Anlage erkennt über die visuelle Bilderkennung permanent die Lage und Form der unsortiert auf dem Transportband liegenden Würste. Nach der Bildaufnahme führt das Programm eine Simulation und ein Ausgabensplitting zwischen den sechs Robotern durch.

    Die Roboter nehmen die erkannten und akzeptierten Würste mit Vakuumgreifern auf und legen sie geordnet in einer 14er-Formation ab. Aufgabe des ersten Roboters ist es, die Formationen auszurichten. Das System weist ihm dabei den jeweils günstigsten Platz auf dem Band zu, um eine Päckchenformation zu bilden. Die folgenden Roboter ergänzen und vervollständigen sie dann. Nicht akzeptierte Produkte oder Bruchstücke werden durch Vergleich mit den vorgegebenen Parametern übergangen und am Ende aussortiert. Im letzten Schritt nehmen zwei Schwenkarmroboter die Formation auf und legen sie in die Tiefziehmaschine ein.

    Die Anlage ist derzeit auf eine Leistung von 700 kg Wurst pro Stunde ausgelegt. Um den strengen Hygieneanforderungen zu genügen, werden die Sauggreifer alle paar Minuten über ein Sprühsystem gereinigt. Nachts wird die gesamte Anlage eingeschäumt und mit Hochdruck abgesprüht. Die Roboter sind in Wash-down-Version ausgeführt.

    Das System macht überdies den Prozess transparenter. Es ermöglicht eine Qualitätskontrolle, dazu online die genaue Analyse der Produkt- und Produktionsdaten.

    Mit dieser Technologie lassen sich Produkte mit deutlichen Unterschieden in Größe und Gewicht verarbeiten. Die Produkte können beispielsweise in einem Arbeitsgang nach Abmessungen und Umrissparametern sortiert, ausgerichtet und auf Abführbändern abgelegt werden. Das Ulixes-Konzept ermöglicht auch eine höhere Flexibilität in der Sortimentsgestaltung. Beispielsweise lassen sich in der Familienpackung große und kleine Würste kombinieren, die Würste in unterschiedlichsten Formationen legen oder der Picknick-Grillteller, attraktiv arrangiert, gleich mit Besteck und Serviette belegen.

    Halle 14.1, Stand C002

    www.abb.de

    Hygienic Design in der Lebensmittelproduktion: Grundlagen, Normen und Praxis
    Technik

    Hygienic Design in der Lebensmittelproduktion: Grundlagen, Normen und Praxis

    1. Oktober 2026

    Hygienic Design bezeichnet die konstruktive Gestaltung von Maschinen, Anlagen und Bauteilen so, dass mikrobiologische, chemische und physikalische Kontaminationen systematisch verhindert werden. Dieser Fachartikel…

    MULTIVAC gewinnt Deutschen Verpackungspreis mit Cooling@Packing
    Technik

    MULTIVAC gewinnt Deutschen Verpackungspreis mit Cooling@Packing

    29. September 2026

    MULTIVACs Cooling@Packing-System integriert den Kühlprozess von Backwaren in eine Tiefzieh-Verpackungsmaschine und wurde mit dem Deutschen Verpackungspreis ausgezeichnet.

