
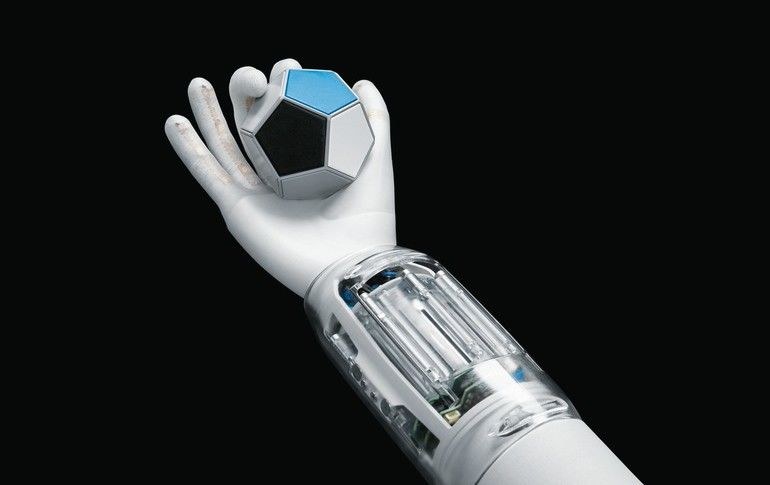
Bei der Bionicsofthand kommt die Methode des Reinforcement Learning zum Einsatz. Das bedeutet: Statt einer konkreten Handlung, die sie nachahmen muss, bekommt die Hand lediglich ein Ziel vorgegeben. Dieses versucht sie durch Ausprobieren (Trial-and-Error) zu erreichen. In Kombination mit dem Bionic-softarm, einem flexiblen, pneumatischen Roboterarm, können in Zukunft Mensch und Maschine gleichzeitig dasselbe Produkt bearbeiten, ohne dass sie voneinander abgeschirmt werden müssen.



