
In den meisten Bereichen der Fast-Moving-Goods-Industrie sind die Herstellungsprozesse weitgehend automatisiert. Wenn es dann in den Bereich Handling und Verpackung geht, werden die Einzelteile eines Sortiments oder die Komponenten einer großen Multipackung oft noch von Hand zusammengeführt. Ist dieser Schritt des Verpackungsprozesses automatisiert, sind häufig große und schwerfällige Industrieroboter im Einsatz, die bei enormem Platzbedarf auch extrem viel Energie verschwenden. Dies war der Anlass für die Eidgenössisch Technische Hochschule in Lausanne einen Roboter mit paralleler Struktur zu entwickeln. Unter der Federführung von Prof. Clavel entstand der Delta-Roboter.
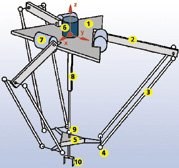
Dieser Roboter mit vier Freiheitsgraden (Abb. 1) besteht aus einer festen Basisplatte (1), die mit dem Grundrahmen der Anlage fest verbunden ist, und einer horizontal und vertikal parallel zur Basisplatte beweglichen Trägerplatte (5). Die Verbindung der beiden Platten besteht für jede der drei Hauptachsen aus einem Arm (2) und zwei parallelen Stangen (3), die an ihren Enden beweglich gelagert sind. Die Arme werden durch Servomotoren (7) angetrieben. Ein Greifwerkzeug (10) ist an der Trägerplatte montiert und kann mit Hilfe eines weiteren Servomotors (6), einer Teleskopwelle (8) und Kardangelenken (9) um seine Achse rotiert werden.
Die heute eingesetzten Steuerungen verbunden mit dem fachspezifischen Know-how der Anwendungstechniker, erlauben den Betrieb des Roboters auf Höchstleistung. Es werden Beschleunigungen bis zu 10 g und Geschwindigkeiten bis 10 m/s erreicht. Durch die überwiegend in den Applikationen eingesetzte Bildverarbeitung ist auch ein Teil der Qualitätssicherung in der Produktion mit abgedeckt.
Für das Erstellen von Sortimenten ist das Konzept LDA (Abb. 2) prädestiniert. Die einzelnen Komponenten des Sortiments werden den Robotern zugeführt. Höchste Leistungen pro Komponente führen zum Einsatz von Einzelzuführungen pro Roboter. Andere Anforderungen erlauben Doppelzuführungen pro Roboter. Das Verarbeiten von geschütteten Produkten macht den Einsatz von speziellen Zuführsystemen notwendig. Am Ende muss gewährleistet sein, dass der Roboter zu jedem Zeitpunkt Teile zur Verfügung hat, um diese in das Sortiment mit einzubringen. Dann lassen sich Durchschnittsleistungen von 120 bis 150 Produkten pro Minute erreichen. Ein Bildverarbeitungssys-tem erkennt die Produkte nach Form, Ausrichtung und Position auf dem Zuführband. Ein geordnetes Zuführen der Einzelteile ist nicht notwendig und viel Platz und Gerät kann eingespart werden. Mit speziell entwickelten Greifwerkzeugen werden die Produkte schonend von der Zuführung in die bereitgestellte Kavität befördert.
Die Umstellung der Gesamtanlage auf ein anderes Sortiment erfolgt über die Zentralsteuerung. An einem Bedienbildschirm wird das aktuelle Format angewählt und alle Roboter werden gleichzeitig auf die neuen Bedingungen umgestellt. Vor dem erneuten Betätigen des Startknopfes, sind noch die Greifwerkzeuge auszutauschen. All dies geschieht in wenigen Minuten. Die Konstruktion der Anlagen erlaubt den Einsatz selbst unter extremen Bedingungen wie im Nassbereich. Die Zugänglichkeit ist durch das Anbringen des Roboters oberhalb des Arbeitsbereiches jederzeit möglich.



