
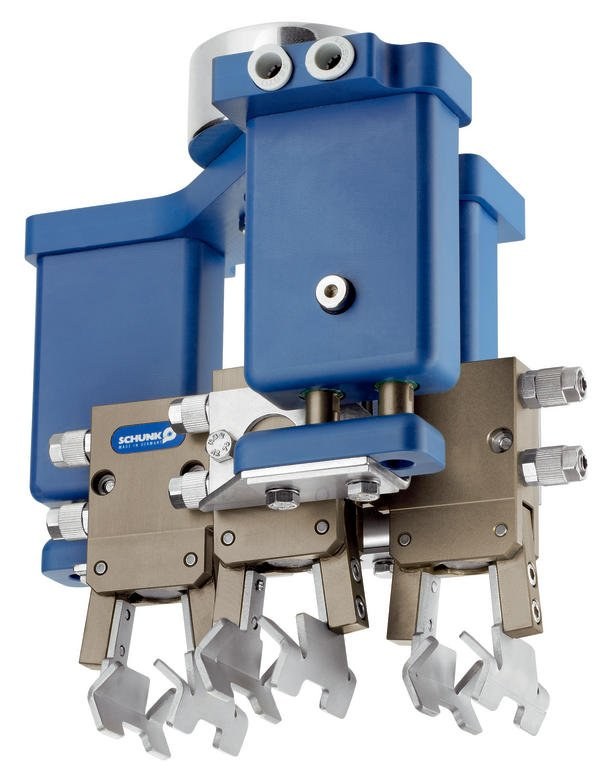
Ein marktführendes, multinationales Unternehmen mit Produktionsstandort in Bayern stellt weltweit bekannte Mini-Salamiwürstchen in etwa 20 verschiedenen Varianten her. Rund 800 Mitarbeiter verarbeiten pro Tag mehr als 100 t Frischfleisch im Stil einer großen Metzgerei. Das Fleisch wird manuell zerlegt und ausgebeint, in Kuttermaschinen zerkleinert und mit Gewürzen gemischt. Das so gewonnene Brät wird zu Würstchen verarbeitet, die anschließend eine Räucheranlage durchlaufen und zum Schluss per Förderband zu einer Verpackungsstation gelangen. Hier werden die Mini-Salamiwürstchen mit mechanischen Schunk-Hub-Greifeinheiten vom Zuführband genommen und auf die vorbereitete Verpackungsfolie gelegt. Durch die mechanische Greiftechnik konnte für diese Anwendung die Prozesssicherheit und somit die Produktionsmenge entscheidend erhöht werden.
Um die Prozesssicherheit vor allem in der abschließenden Verpackungslinie zu optimieren, wandte sich der Salamispezialist im vergangenen Sommer an Robomotion aus Stuttgart. Der Spezialist für Highspeed-Handling in hygienekritischen Bereichen sollte ausloten, welche zusätzlichen Verbesserungsmöglichkeiten genutzt werden konnten. In enger Zusammenarbeit mit Schunk führte das Unternehmen zunächst eine Studie und einen Praxistest im Labor durch. Sie erbrachten den Nachweis, dass mit einer mechanischen Greiflösung die geforderten Taktzeiten erreicht werden konnten, während sich gleichzeitig auch die Prozesssicherheit steigern ließ – alles, versteht sich, bei voller Einhaltung sämtlicher lebensmittelrechtlicher Hygienevorschriften.
„Da bewährte Kinematiken übernommen werden konnten, konzentrierten sich die Entwickler vor allem auf den prozessorientierten Funktionsmusterbau, auf die Ansteuerung und Optimierung der Greifer sowie auf die Kompensation der auftretenden Positionierungsfehler“, sagt Dipl.-Ing. Jörg Herrmann, Branchenmanager Automation, der das Projekt bei Schunk leitete. „Unser Grundmodell sah zunächst einen Greifer mit Sammelmagazin vor, aber ein direkter Vergleich mit einem Doppelgreifprinzip zeigte uns, dass die Möglichkeit des mechanischen Handhabungsprozesses mehr Vorteile bot. Gemeinsam mit Robomotion haben wir den ursprünglichen Doppelgreifer letztlich noch um einen dritten Greifer und eine dritte Hubeinheit ergänzt und das Ganze schließlich gewichtsoptimiert.“
Der Dreifachgreifer greift in einem Arbeitsgang drei der kreuz und quer liegenden Würstchen vom Band auf und legt diese einzeln in die Tiefziehfolie ab. Die dazu erforderlichen Positions- und Lagedaten stammen aus einem vorgeschalteten Bildverarbeitungssystem, das die Lage der einzelnen Würstchen erfasst und an den Leitrechner weitermeldet. „Perfekte Hochgeschwindigkeitstechnologie ist aber nicht nur im Nahrungsmittelbereich interessant, sondern kann überall genutzt werden, wo kleinstückige Objekte mit hohen Geschwindigkeiten gehandhabt werden müssen, etwa bei schnellen Montage- und Bestückungsprozessen“, sagt Dr.-Ing. Andreas Wolf, Geschäftsführer von Robomotion. „Die eingesetzte Greifertechnik lässt sich beispielsweise mit einer schnellen Schwenkeinheit um eine fünfte Achse ergänzen und ermöglicht dann Taktzeiten von etwa 50 ms.“



