
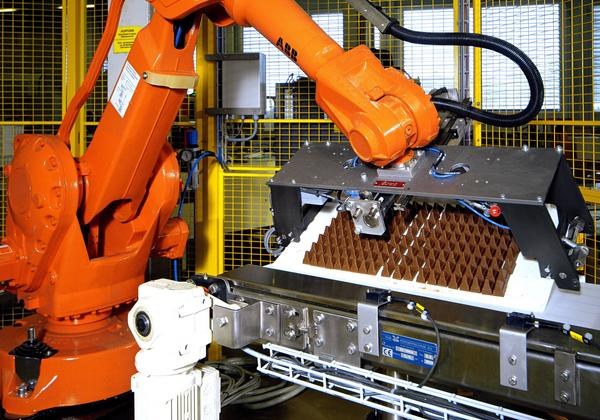
Speziell für Palettieraufgaben ist das Programm PickMaster 5.0 ausgelegt. Der Anwender kann die Aufgaben offline auf einem Laptop oder PC konfigurieren. Gegenüber einer Programmierung direkt am Roboter erhöht dieses Verfahren die Bedie- nerfreundlichkeit. Die konfigurierte Aufgabe überträgt er dann via Ethernet an die Robotersteuerung IRC5. Ab da arbeitet das Programm unabhängig von einem PC und lässt sich schnell und einfach über das Bedienpanel FlexPendant steuern. Auch Änderungen der Prozesssteuerung lassen sich ohne aufwändiges Programmieren realisieren.
Halle 3, Stand 137
cav 486



