
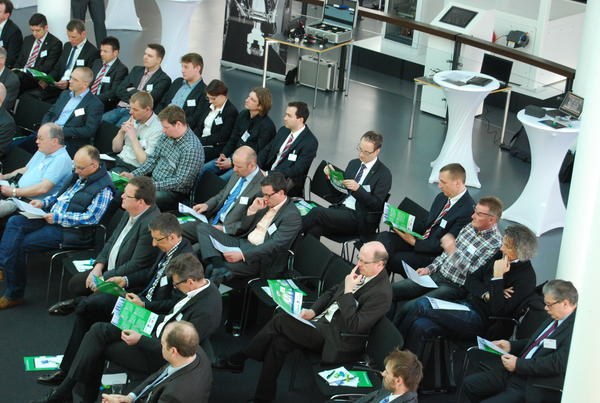
Delta-Roboter haben sich seit langem einen festen Platz beim Handling und bei der Verpackung von Lebensmitteln erobert. Am Anfang waren die flinken und zugleich filigranen Helfer für die Verarbeitung leichter Produkte wie Pralinen oder Backwaren prädestiniert. Doch das hat sich in der Zwischenzeit geändert. Heute bewältigen Delta-Roboter deutlich höhere Lasten. Welche aktuellen Entwicklungen es rund um die Delta-Roboter gibt, erfuhren gut 60 Teilnehmer auf dem dei-Technologieforum „Mehr als Pralinen bewegen – Delta-Roboter in der Kommissionierung und Verpackung von Lebensmitteln“, das in der ABB-Roboteria in Friedberg stattfand.
Die Besucher erwarteten 11 Referenten renommierter Unternehmen und Organisationen sowie eine Table-Top-Ausstellung, in der alle in den Vorträgen besprochenen Produkte und Lösungen präsentiert wurden. Eine Führung durch den ABB-Standort Friedberg rundete das interessante Technologieforum ab.
Der Tag begann mit Lothar Zapf vom Zentrum für Lebensmittel- und Verpackungstechnologie e. V., kurz ZLV. Er unterstrich in seinem Vortrag die Wichtigkeit des Zusammenwirkens von Lebensmitteltechnologie, Verpackungstechnik und Logistik entlang der Wertschöpfungskette. Er betonte, dass diese interdisziplinäre Zusammenarbeit die Grundlage für die Entwicklung neuer und zugleich am Markt erfolgreicher Produkte sei.
Man nennt sie umgangssprachlich Spinne oder Krake. Die Rede ist von Delta-Robotern, die ABB seit 1999 unter dem Markennamen Flexpicker verkauft. Ursprünglich für das schnelle Handling leichter Produkte entwickelt, können mit den Robotern heute auch Produkte mit deutlich höheren Gewichten transportiert werden. So wird ABB Automation auf der Interpack einen Flexpicker vorstellen, mit dem Lebensmittel mit einem Gewicht von bis zu 8 kg transportiert werden können. Letzteren widmete sich Ralf Naßmacher in seinem Vortrag. Er beschrieb den Aufbau der neuen Flexpicker-Generation und wie sich die Delta-Roboter durch steigende Handhabungskapazitäten immer neue Anwendungsgebiete erschließen – wie aus dem Picker ein Packer wurde und in Zukunft ein Palettierer werden könnte.
Damit roboterbasierte Kommissionier- und Verpackungs-Linien im Produktionsalltag die gewünschte Leistung erbringen, ist eine genaue Auslegung der Anlagen notwendig. Das ist eine recht komplizierte Angelegenheit, insbesondere dann, wenn in der Linie mehrere Roboter zum Einsatz kommen. Denn die Addition der pro Roboter möglichen Picks ergibt bei weitem nicht die Linienleistung. Ein hilfreiches Werkzeug bei der Auslegung roboterbasierter Kommissionier- und Verpackungslinien ist das Robotstudio Picking Powerpac das Daniel Pintar von ABB Automation vorstellte. Es dient zur Simulation von robotergestützten Pick-&-Place-Prozessen und leistet so einen wichtigen Beitrag zur Steigerung der Linieneffizienz.



