
Zum Inhalt springen
Deutsche Ernährungsindustrie
  • Fleischverarbeitung
  • Obst- & Gemüse
  • Milchverarbeitung
  • Back- & Teigwaren
  • Getränkeindustrie
  • Technik
Deutsche Ernährungsindustrie
  • Fleischverarbeitung
  • Obst- & Gemüse
  • Milchverarbeitung
  • Back- & Teigwaren
  • Getränkeindustrie
  • Technik
    Ernährungsindustrie-Newsletter
    Die wichtigsten News aus der Lebensmittelproduktion direkt in Ihr Postfach.
    Newsletter abonnieren

    Info

    • Impressum
    • Datenschutz
    • Barrierefreiheit
    • Datenschutzeinstellungen

    Kontakt zur Redaktion

    Deutsche ErnährungsindustrieKonradin Mediengruppe
    Ernst-Mey-Str. 8, 70771 Leinfelden-Echterdingen

    E-Mail: redaktion@konradin.de
    Folgen Sie uns
    Deutsche Ernährungsindustrie
    © 2026 Deutsche Ernährungsindustrie
    Startseite/Technik/Artikel
    Zuckerproduzent setzt auf leistungsstarken Palettierroboter
    Bildquelle nicht angegeben
    Technik

    Zuckerproduzent setzt auf leistungsstarken Palettierroboter

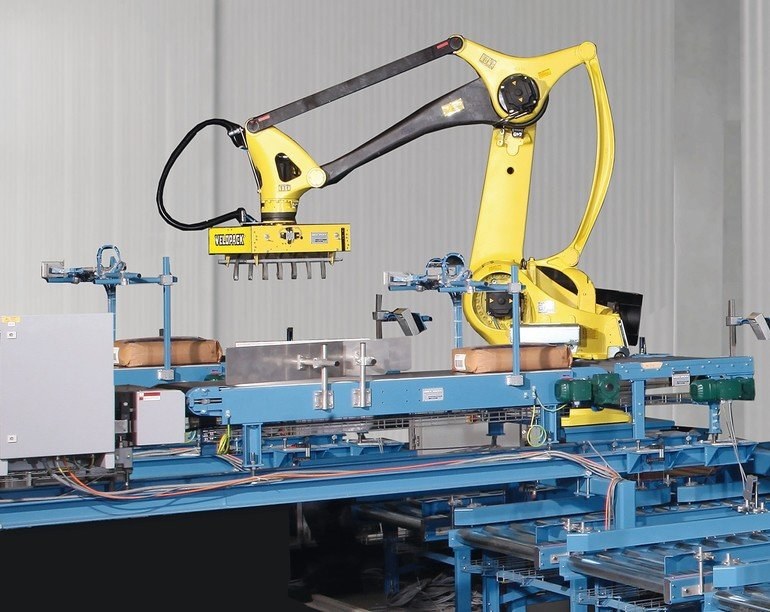
    Palettierroboter Künftig setzt ein belgischer Zuckerproduzent auf den leistungsstarken Palettierroboter Velopack von Greif-Velox.
    Veröffentlicht
    26. Februar 2018
    Lesezeit
    4 Minuten
    Rubrik
    Technik

    Mit dem Palettierroboter Velopack hat Greif-Velox die hohen Anforderungen eines belgischen Zuckerproduzenten erfüllt. Das System ist zuverlässig, wartungsarm, verfügt über eine hohe Leistung und sorgt für ein sauberes Pallettenbild. Das Besondere: Beliebig viele Lagenbilder, Lagengewichte, Paletten und Sackgrößen sind im Programm hinterlegt und lassen sich einfach und schnell abrufen.

    Jährlich produziert ein großes belgisches Unternehmen rund 486 235 t Zucker. Den wertvollen weißen Rohstoff lagert er zunächst in Silos, anschließend wird er in loser Schüttung automatisch abgepackt. 10 % der Produktionsmenge gehen schließlich an Endverbraucher, 90 % werden in der Industrie weiterverarbeitet.

    Für den Zuckerproduzenten besteht die Herausforderung darin, die riesige Rohstoffmenge so effizient wie möglich zu portionieren und für den Abtransport vorzubereiten, denn im Durchschnitt muss er rund 1330 t Zucker pro Tag absacken und palettieren. Um dieser anspruchsvollen Aufgabe gerecht zu werden, hat sich das belgische Unternehmen nach einer hochleistungsfähigen Palettierlösung umgesehen und ist dabei auf den Palettierroboter Velopack des Lübecker Maschinenbauers Greif-Velox gestoßen.

    Hohe Leistung auf kleinem Raum

    Der Velopack stellt ein offenes, flexibles Palettiersystem dar, das selbst auf kleinem Raum eine hohe Leistung vollbringen kann. Um die Stellfläche so gering wie möglich zu halten, entschied sich der Zuckerproduzent für die Anschaffung eines Roboters. Damit trotzdem die Palettierung von bis zu 1200 Säcken/h realisiert werden konnte, mussten zunächst jedoch verschiedene Faktoren untersucht werden. So musste geklärt werden, ob der Palettierroboter in Verbindung mit der Fullline als Neuanwendung aufgestellt oder in vorhandene Strukturen eingepasst werden sollte. Beim belgischen Zuckerhersteller war letzteres der Fall. Der Roboter ließ sich ohne größere Umbaumaßnahmen in die bestehende Anlage integrieren. Allerdings war für die Anpassung der einzelnen Aggregate aufeinander besonderes Know-how gefragt. Nur so konnte die geforderte Höchstleistung von bis zu 1200 Säcken/h erbracht werden.

    Insbesondere die Winkel, die der Roboter abfahren muss, spielen in diesem Zusammenhang eine wichtige Rolle. Je größer der Schwenkbereich, desto langsamer kann palettiert werden, da die Wege zu lang sind. Im Hochleistungsbereich sollte der Schwenkwinkel also kleiner als 45° betragen. Ansonsten besteht die Gefahr, dass die Beschleunigungskräfte zu hoch sind, der Sack im Greifer verrutscht und schief auf der Palette landet. Darüber hinaus müssen beim Leerpalettenhandling, also der Bereitstellung einer neuen Palette, die Wechselzeiten so kurz wie möglich gehalten werden, um keinen negativen Einfluss auf die Leistung der Palettierung zu nehmen. Diese Anordnungen werden vorweg am Computer simuliert, um alles optimal aufeinander anzupassen.


    Mehr aus Technik

    Weitere aktuelle Artikel aus der Rubrik Technik.

    Alle Technik-Artikel
    GS1 und Google starten Pilotphase für Native Scanning mit GS1 DataMatrix
    Technik

    GS1 und Google starten Pilotphase für Native Scanning mit GS1 DataMatrix

    2. Oktober 2026

    GS1 Germany und Google erproben ab Januar 2026 das Native Scanning von GS1 DataMatrix Codes – mit direktem Potenzial für Track-and-Trace und Kennzeichnung in der Lebensmittelindustrie.

    Festo übernimmt Gummiwarenfabrik Neddermann
    Technik

    Festo übernimmt Gummiwarenfabrik Neddermann

    2. Oktober 2026

    Festo SE & Co. KG integriert zum 1. Januar 2026 die Gummiwarenfabrik R. Neddermann GmbH und baut damit seine Fertigung und Kompetenz im Bereich Dichtungstechnologie aus.

    ← Zurück zu TechnikZur Startseite

    Ernährungsindustrie-Newsletter

    Die wichtigsten News aus der Lebensmittelproduktion direkt in Ihr Postfach.

    Zum Newsletter anmelden →

    Neben der optimalen Anordnung und den Schwenkeinstellungen ist es auch das Sackmaterial – Papier- oder Kunststoff –, das die Palettiergeschwindigkeit beeinflussen kann. Je nach Gegebenheit wird ein passendes Greifersystem ausgewählt, das den befüllten Sack von seiner jeweiligen Entnahmestelle auf der Palette positioniert. Bei der Zuckeranlage wurden Papierventilsäcke verwendet.

    Für ein sauberes Palettenbild

    Bei dem belgischen Zuckerhersteller hat die Integration des Velopacks in die vorhandenen betrieblichen Strukturen sehr gut funktioniert. Nachdem der Sack befüllt ist, durchläuft er eine Egalisierstation. Hier bringen zwei Glättbänder die Säcke in ihre kartonähnliche, stabile Form, bevor sie an den Roboter weitergegeben werden. Dieser Schritt ist wichtig, damit der Sack eine schöne glatte Oberfläche hat und sich das Produkt, also der Zucker, gleichmäßig im Sack verteilt. Ansonsten würde sich der Sack keilförmig ausbilden, was das spätere Palettenbild unsauber und schief gestapelt aussehen ließe.

    Wenn der Sack die Glättbänder verlassen hat, wird er auf einer Bereitstellungsrollbahn gestoppt. Von dort aus greift sich der Roboter den Sack, um ihn dann mit einer Wiederholgenauigkeit von ± 0,06 mm auf der Palette zu platzieren. Die Robotersteuerung integriert in ihrer Software-Architektur Robot Control, PLC Control, Motion Control und Safety Control. Alle Steuerungen teilen sich eine gemeinsame Datenbasis und Infrastruktur. So wird die Automation einfacher, sicherer und leistungsfähiger. Auf diese Weise überzeugt der Velopack mit einer Palettierleistung von täglich 20 Stunden mit 1150 Säcken/h, was 1150 t Zucker/Tag entspricht.

    Ein System, viele Lagenbilder

    Neben der hohen Leistung sind es vor allem die leichte Bedienung und der geringe Wartungsaufwand, die das System auszeichnen. Anders als bei einem Lagenpalettierer sind beliebig viele Lagenbilder, Lagengewichte, Paletten und Sackgrößen im Programm hinterlegt, die sich schnell und mit geringem Aufwand abrufen lassen.

    Beim Zucker werden zwei unterschiedliche Papierventilsackarten befüllt: 25 kg in einer Fünferlage und 50 kg in einer Dreierlage. Ist eine Lage abgeschlossen, passt der Roboter seine Stapelhöhe auf Basis von Sensordaten dynamisch an. Die Sensoren prüfen zudem kontinuierlich, ob die eingestellten Prozessparameter eingehalten werden. Die Daten werden mit MES sowie System- und Sensordaten an verschiedenen Stellen abgeglichen. Sollte es zu einer Abweichung kommen, beispielsweise aufgrund eines unförmigen Sacks, regeln sofort alle Systeme nach und stellen sich auf diese Abweichung ein, um sie dann zu korrigieren.

    Darüber hinaus benötigt der Roboter nur einen geringen Serviceaufwand, denn er muss erst nach 5000 Einsatzstunden gewartet werden. Sollte trotzdem einmal eine Unterstützung erforderlich sein, kann dies in den meisten Fällen mithilfe einer VPN-Verbindung schnell und unkompliziert geschehen. Die freie 360°-Zugänglichkeit an das Roboteraggregat erleichtert Wartungsarbeiten und spart damit Zeit und Kosten
    in der Instandhaltung.

    www.prozesstechnik-online.de

    Halle 8.1, Stand F78

    Autor: Jörg Scharwies

    Gebietsverkaufsleiter,

    Greif-Velox

    Hygienic Design in der Lebensmittelproduktion: Grundlagen, Normen und Praxis
    Technik

    Hygienic Design in der Lebensmittelproduktion: Grundlagen, Normen und Praxis

    1. Oktober 2026

    Hygienic Design bezeichnet die konstruktive Gestaltung von Maschinen, Anlagen und Bauteilen so, dass mikrobiologische, chemische und physikalische Kontaminationen systematisch verhindert werden. Dieser Fachartikel…

    MULTIVAC gewinnt Deutschen Verpackungspreis mit Cooling@Packing
    Technik

    MULTIVAC gewinnt Deutschen Verpackungspreis mit Cooling@Packing

    29. September 2026

    MULTIVACs Cooling@Packing-System integriert den Kühlprozess von Backwaren in eine Tiefzieh-Verpackungsmaschine und wurde mit dem Deutschen Verpackungspreis ausgezeichnet.

