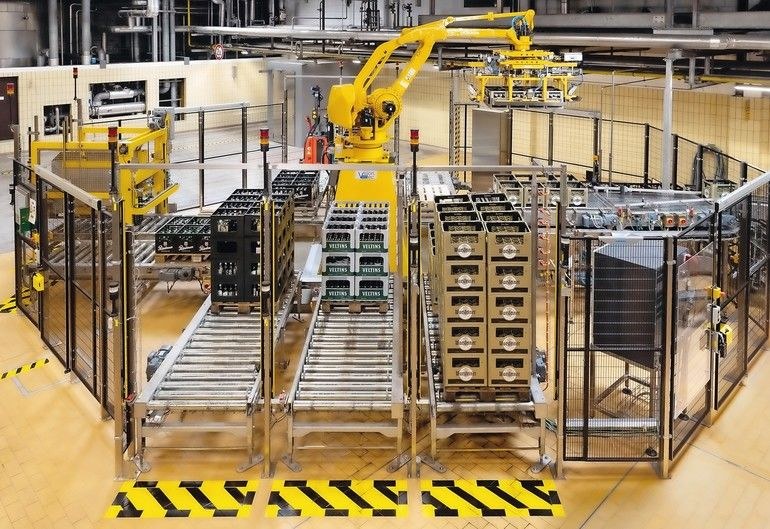
In der Paderborner Brauerei übernimmt ein Knickarmroboter mit Parallelgreifer komplexe Aufgaben beim sortenreinen Palettieren von Fremdleergut. Realisiert wurde die Anlage vom Systemanbieter Vision-Tec. Beim Knickarmroboter handelt es sich um einen Motoman MPL500 II von Yaskawa.
Auch wenn die Mehrwegquote bei Getränkeverpackungen seit Jahren sinkt, sind wiederbefüllbare Flaschen und Kästen gerade in der Brauindustrie weiter gefragt. Und nicht nur das: Es lohnt sich für viele Brauereien sogar, das Fremdleergut anderer Marken sortenrein zu sortieren, um es später bei den Kollegen gegen eigenes Leergut einzutauschen. Das gilt in großem Umfang auch für die Paderborner Brauerei: „Lag der Anteil an fremdem Leergut früher bei etwa 5 %, beträgt er heute über ein Drittel“, sagt Uwe Bernardy, der bei der Paderborner Brauerei die Abfüllung leitet.
Sieben Sorten Fremdleergut
Aktuell werden sieben Sorten Fremdleergut regelmäßig sortenrein zum Abtransport auf Paletten vorbereitet. Würde die Sortierung manuell erfolgen, wären 15 bis 20 Mitarbeiter für diese körperlich anstrengende Aufgabe notwendig. Immerhin setzen die Paderborner als eine der ersten Brauereien weltweit bereits seit 2003 Roboter zur automatischen Sortierung von Flaschen ein.
Vor diesem Hintergrund ging es nun darum, auch diesen Prozessschritt komplett zu automatisieren. Nach Prüfung mehrerer Konzepte zur Realisierung einer Komplettsortierung und Umpackanlage für bis zu sieben Kasten- bzw. Flaschensorten fiel die Wahl auf die Lösung der Vision-Tec GmbH. Das Kasseler Unternehmen hat für die Paderborner Brauerei schon mehrere Automatisierungsprojekte in der Abfüllanlage realisiert. So wurde beispielsweise 2014 die Sortieranlage mit einem Vision-Tec-Sortierroboter ausgestattet.
Bei der aktuellen Aufgabenstellung ging es vor allem darum, eine hohe Flexibilität auf möglichst kleiner Fläche und bei hohen Taktzahlen zu gewährleisten. Darüber hinaus sollte die Anlage weitgehend wartungsfrei arbeiten.
Roboter steht im Zentrum
Bei der Konzeption der Anlage stellte sich heraus, dass sich die vielfältigen Anforderungen am besten mit einem Knickarmroboter erfüllen lassen. „Obwohl wir bisher mit Portalrobotern gearbeitet haben, war hier aus Platz- und Performancegründen ein Knickarmroboter die bessere Lösung“, erläutert Knut Oppermann, Geschäftsführer und Gesellschafter von Vision-Tec.
Der Roboter steht – buchstäblich – im Zentrum der Anlage: Um den Manipulator sind sternförmig acht Palettierpositionen angeordnet, die der Roboter mit einer Leistung von insgesamt 1000 Kästen pro Stunde bearbeitet. An sechs Positionen werden die verschiedenen Fremdsorten lagenweise sortenrein palettiert. Eine Lage entspricht dabei acht Kästen. Die Flexibilität der Anlage zeigt sich darin, dass die Palettenhöhe je nach Höhe der Kästen bzw. des Lkws, für den sie bestimmt sind, zwischen vier und sechs Lagen variieren kann. Die siebte Position wird – als Zusatzaufgabe zwischen den Palettiervorgängen – zum Entpalettieren leerer Kästen für die parallel laufende Umpackanlage genutzt. Über die achte Position wird das gesamte Leerpalettenhandling abgewickelt.