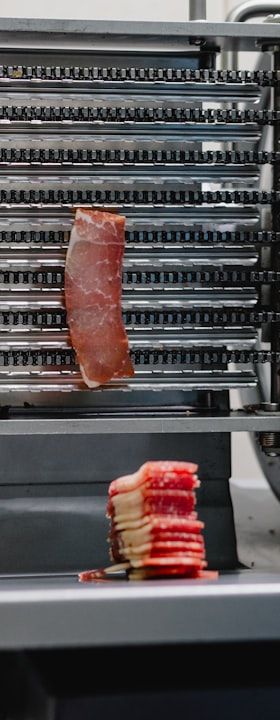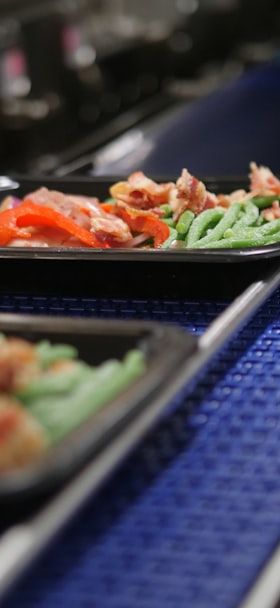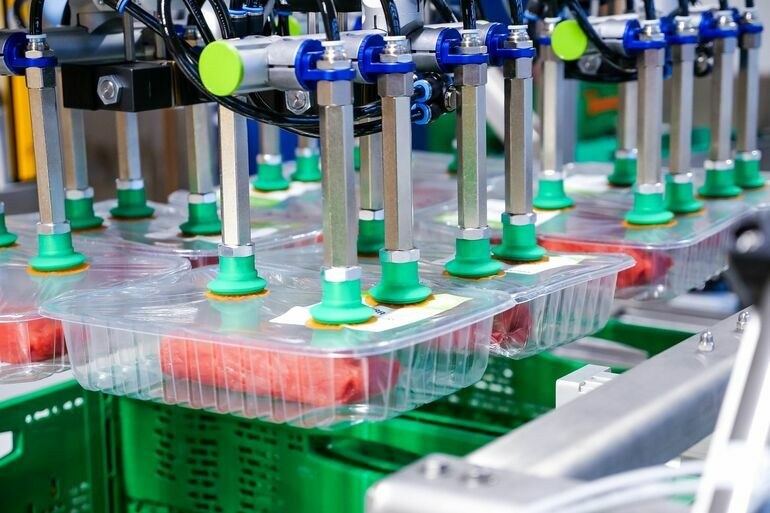
In automatisierten Verpackungsprozessen können Falten die Abläufe empfindlich stören, beispielsweise beim Verpacken von Fleischwaren in Kunststoffschalen, die mit einer Folie versiegelt werden. Diese Folie ist bei der folgenden Kommissionierung der Angriffspunkt für die Vakuum-Sauggreifer. Sie kann sich jedoch durch das Eigengewicht der Verpackung verformen und zerknittern. Das Ergebnis: Durch den Faltenwurf stoßen herkömmliche Greiflösungen an ihre Grenzen. Sie dichten die Unregelmäßigkeiten trotz weicher Dichtlippen nur unzureichend ab und eine konventionelle Vakuum-Erzeugung hält den Unterdruck nicht aufrecht.
Hohe Pick-Rate rund um die Uhr
Bizerba suchte daher nach einer geeigneten Lösung, um die Kommissionierung dieser folierten Schalen zuverlässig zu automatisieren. Das Unternehmen mit Hauptsitz im schwäbischen Balingen produziert Waagen, Auszeichnungs- und Etikettensysteme sowie Anlagen zur Lebensmittelbearbeitung und Inspektion. Ein spanischer Kunde beauftragte Bizerba damit, ein End-of-Line-System für die automatisierte Kommissionierung von Fleischverpackungen zu entwickeln. Bislang stapelten Beschäftigte nach dem Verpacken, Wiegen und Etikettieren die Lebensmittelschalen in Transportkisten. Die Geschwindigkeit der manuellen Tätigkeit entsprach jedoch nicht den Anforderungen. Daher sollte die Automatisierung eine höhere Pick-Rate sowie einen Betrieb rund um die Uhr sicherstellen.
Gemeinsam mit Kilivations konstruierte Bizerba eine neue End-of-Line-Anlage mit zwei Handling-Robotern – den Case-Packer. Das Unternehmen integrierte die Einzelkomponenten in die Automatisierungszelle für den Fleischverarbeiter. Wichtiger Bestandteil sind zwei Cobots von Universal Robots (UR), die den Greifern die notwendige Reichweite verleihen. Bei den End-of-Arm-Effektoren setzen Bizerba und Kilivations auf die leistungsfähigen Systeme des Vakuum-Experten Schmalz.
Prozesssicherer Griff
Beide identisch aufgebauten Greifer, die jeweils an einem Cobot-Arm sitzen, nutzen ein rein elektrisches Vakuumsystem von Schmalz. In jeder dieser Einheiten arbeitet eine Compact-Pump des Typs GCPi, die den Greifer am Roboterarm mit Vakuum versorgt. Der kompakte Vakuumerzeuger bildet mit den elektrischen 3/2-Wege-Kompaktventilen LQEi ein leistungsstarkes System. Die GCPi erzeugt den notwendigen Unterdruck mithilfe einer Doppelkopf-Membranpumpe, die Schmalz mit einer integrierten Energiesparregelung ausgestattet hat. Diese steuert die Drehzahl der Pumpe bedarfsgerecht. Über eine IO-Link-Schnittstelle lassen sich Prozessparameter direkt übertragen.
Am Greifer sitzen dezentral die beiden Kompaktventile LQEi, die zwei getrennte Saugkreise kontrollieren. Sie schalten das Vakuum dort, wo es gebraucht wird und sorgen für eine schnelle Evakuierung sowie Belüftung des Vakuumsystems. Dies beschleunigt die Ansaug- und Ablegezeiten. Ein im Ventil integrierter Sensor überwacht den Unterdruck und garantiert eine hohe Prozesssicherheit. Durch die Endlagenfixierung und Rückschlagklappe des LQEi hält das System auch bei einem Energieausfall das Vakuum aufrecht.